Arduino Pro Mini má dva nezávislé spôsoby ovládania:
Mikrospínač: prepína medzi režimom stáleho svietenia a blikania.
RC prijímač: pomocou PWM signálu z vysielača zapína alebo vypína všetky LED.
RC ovládanie bude mať prednosť. Keď na vysielači LED vypnete, zhasnú bez ohľadu na zvolený režim. Keď ich zapnete, pokračujú v režime nastavenom mikrospínačom.
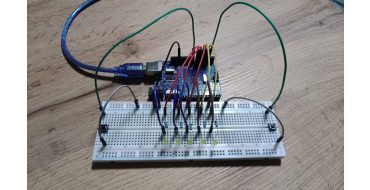
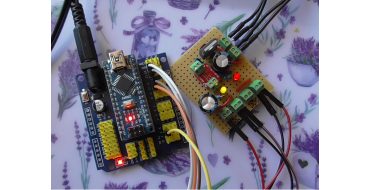
Zapojenie:
| Súčiastka | Arduino Pro Mini |
|---|
| Mikrospínač |
D2 a GND |
| Červená LED |
D3 |
| Zelená LED |
D4 |
| Biela LED 1 |
D5 |
| Biela LED 2 |
D6 |
| PWM signál z prijímača |
D7 |
| GND prijímača |
GND Arduina |
| +5V |
ACC |
Ovládanie v praxi:
| Ovládanie | Výsledok |
|---|
| RC prepínač OFF |
Všetky LED zhasnú |
| RC prepínač ON + mikrospínač režim 1 |
Stále svietenie |
| RC prepínač ON + mikrospínač režim 2 |
Blikanie |
| Strata RC signálu |
LED automaticky zhasnú |
Kód pro Arduino:
#include <EEPROM.h>

// Vstupy
const byte BUTTON_PIN = 2;
const byte RC_PIN = 7;

// Vystupy LED
const byte RED_LED = 3;
const byte GREEN_LED = 4;
const byte WHITE_LED1 = 5;
const byte WHITE_LED2 = 6;

// Rezimy
// 1 = stale svietenie
// 2 = blikanie
byte mode = 1;

// RC ovladanie
bool ledsEnabled = false;
unsigned long lastValidSignal = 0;

// Tlacidlo
bool lastButtonReading = HIGH;
bool stableButtonState = HIGH;
unsigned long lastDebounceTime = 0;
const unsigned long debounceDelay = 35;

// Blikanie
unsigned long lastFlashTime = 0;

void setup() {
  pinMode(BUTTON_PIN, INPUT_PULLUP);
  pinMode(RC_PIN, INPUT);

  pinMode(RED_LED, OUTPUT);
  pinMode(GREEN_LED, OUTPUT);
  pinMode(WHITE_LED1, OUTPUT);
  pinMode(WHITE_LED2, OUTPUT);

  // Nacitanie posledneho rezimu
  byte savedMode = EEPROM.read(0);

  if (savedMode == 1 || savedMode == 2) {
    mode = savedMode;
  }

  allOff();
}

void loop() {
  readButton();
  readRC();

  // Pri strate RC signalu LED zhasnu
  if (millis() - lastValidSignal > 100) {
    ledsEnabled = false;
  }

  // RC ma prednost
  if (!ledsEnabled) {
    allOff();
    return;
  }

  if (mode == 1) {
    allOn();
  }
  else {
    aircraftLights();
  }
}

void readButton() {
  bool reading = digitalRead(BUTTON_PIN);

  if (reading != lastButtonReading) {
    lastDebounceTime = millis();
  }

  if (millis() - lastDebounceTime > debounceDelay) {
    if (reading != stableButtonState) {
      stableButtonState = reading;

      if (stableButtonState == LOW) {
        mode++;

        if (mode > 2) {
          mode = 1;
        }

        EEPROM.update(0, mode);
        lastFlashTime = millis();
      }
    }
  }

  lastButtonReading = reading;
}

void readRC() {
  // Citame PWM signal s timeoutom 25 ms
  unsigned long signal = pulseIn(RC_PIN, HIGH, 25000);

  if (signal >= 900 & signal <= 2100) {
    lastValidSignal = millis();

    // Dvojpolohovy prepinac na vysielaci
    if (signal > 1500) {
      ledsEnabled = true;
    }
    else {
      ledsEnabled = false;
    }
  }
}

void allOn() {
  digitalWrite(RED_LED, HIGH);
  digitalWrite(GREEN_LED, HIGH);
  digitalWrite(WHITE_LED1, HIGH);
  digitalWrite(WHITE_LED2, HIGH);
}

void allOff() {
  digitalWrite(RED_LED, LOW);
  digitalWrite(GREEN_LED, LOW);
  digitalWrite(WHITE_LED1, LOW);
  digitalWrite(WHITE_LED2, LOW);
}

void aircraftLights() {
  unsigned long t = millis() - lastFlashTime;

  // Pozičné svetlá
  digitalWrite(RED_LED, HIGH);
  digitalWrite(GREEN_LED, HIGH);

  // Dva kratke biele zablesky
  bool whiteFlash =
    (t < 100) ||
    (t >= 200 & t < 300);

  digitalWrite(WHITE_LED1, whiteFlash);
  digitalWrite(WHITE_LED2, whiteFlash);

  // Cyklus 1 sekunda
  if (t >= 1000) {
    lastFlashTime = millis();
  }
}